현장을 이해하는 3D 인지,
로봇을 움직이는 기술
로봇이 어디에 있는지 파악하고, 무엇을 작업할지 정밀하게 인식하며, 센서 데이터를 실제 로봇 시스템으로 연결합니다.
유연함과 정밀함을
나누어 풉니다
현장을 읽는 층과, 새 현장에 맞추는 층과, 실제로 움직이는 층을 따로 둡니다.
한 층을 고쳐도 나머지를 다시 만들지 않습니다.
스테이션 밖에서 시작하고,
바뀌는 현장에서도 이어 갑니다
로봇이 지금 어디에 있는지 아는 일이 모든 작업의 출발점입니다. 사전 지도와 지금의 센서 관측을 견주어 처음 위치를 찾고, 그대로 연속 위치 추정으로 넘어갑니다.
지도와의 정합을 위치 추정에 직접 맞물리는 방식이라 5km를 달려도 위치가 흐트러지지 않습니다. 적재물이 바뀌고 센서가 잠시 가려져도 추정을 이어 갑니다.
자세히 →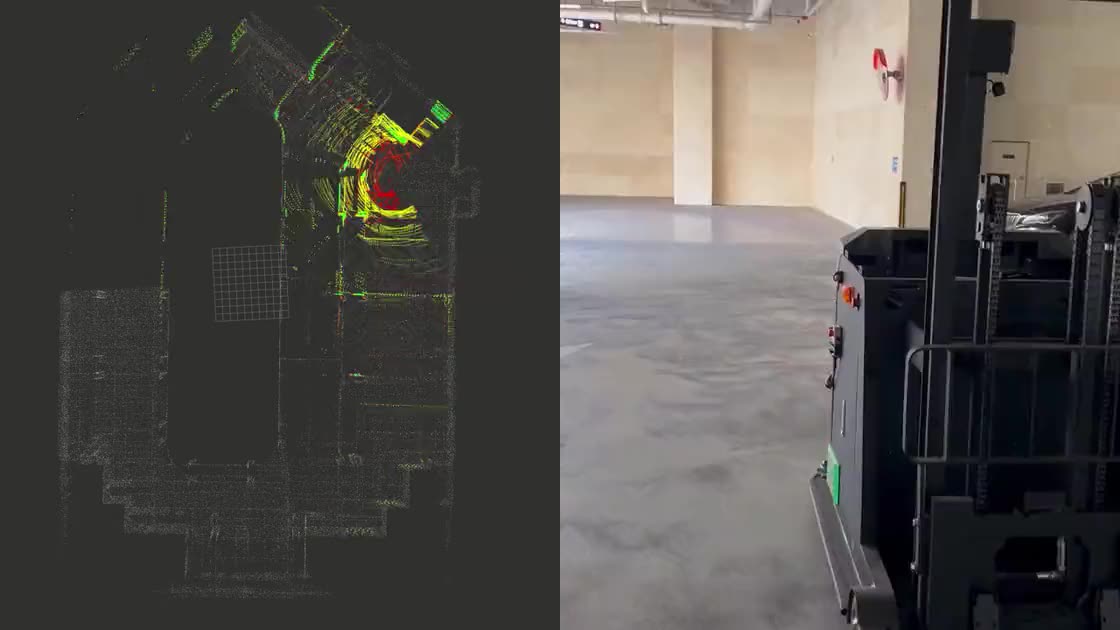
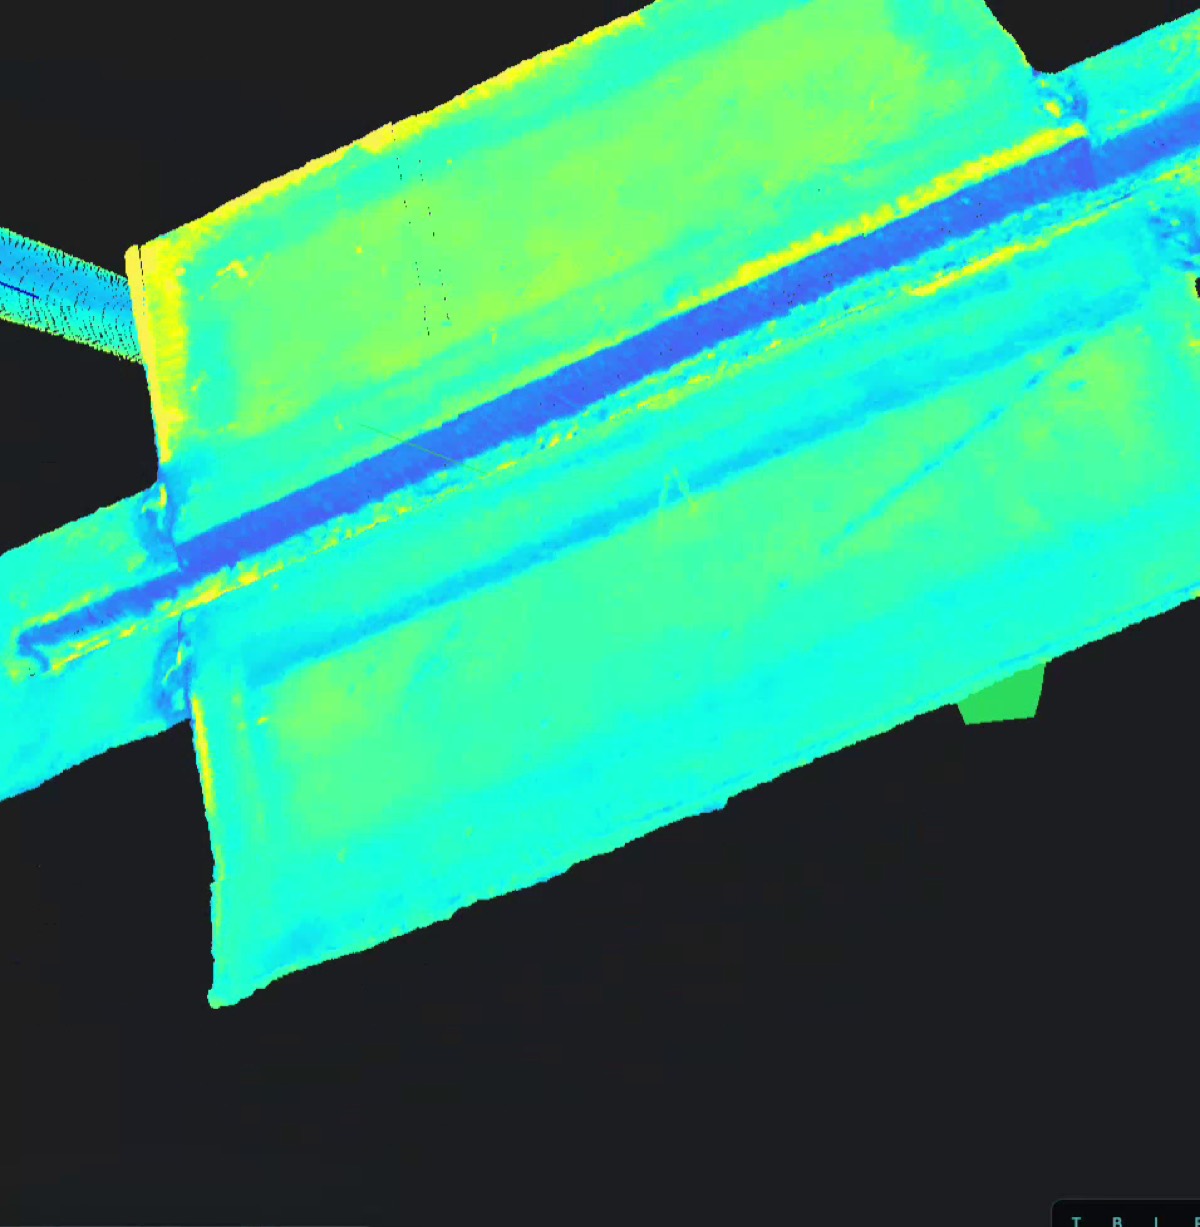
스테레오 카메라만으로
0.5mm 수준의 3D 인식
두 카메라 영상의 시차를 학습한 모델이 작업물의 깊이와 형상을 복원합니다. 현장 추론에는 스테레오 영상만 씁니다.
코일 작업물 평가에서 Alsontech 측정 결과 대비 평균 오차 0.5–0.6mm를 기록했습니다. 갭과 단차, 곡면을 읽어 용접 기준점과 위치 보정으로 넘깁니다.
자세히 →센서와 알고리즘, 원격 시각화를
한 벌로 잇습니다
Robot System은 센서 수집부터 알고리즘 사이의 전달, 좌표계 관리, 원격 시각화, 기록과 재생까지 하나로 잇는 리옵스의 자체 로봇 플랫폼입니다.
한 장비 안에서는 공유 메모리로 큰 이미지와 점군을 옮기는 비용을 줄이고, 장비 사이에서는 원격 통신으로 현장 데이터를 잇습니다. 이미 쓰고 계신 체계 위에 얹을 수 있습니다.
자세히 →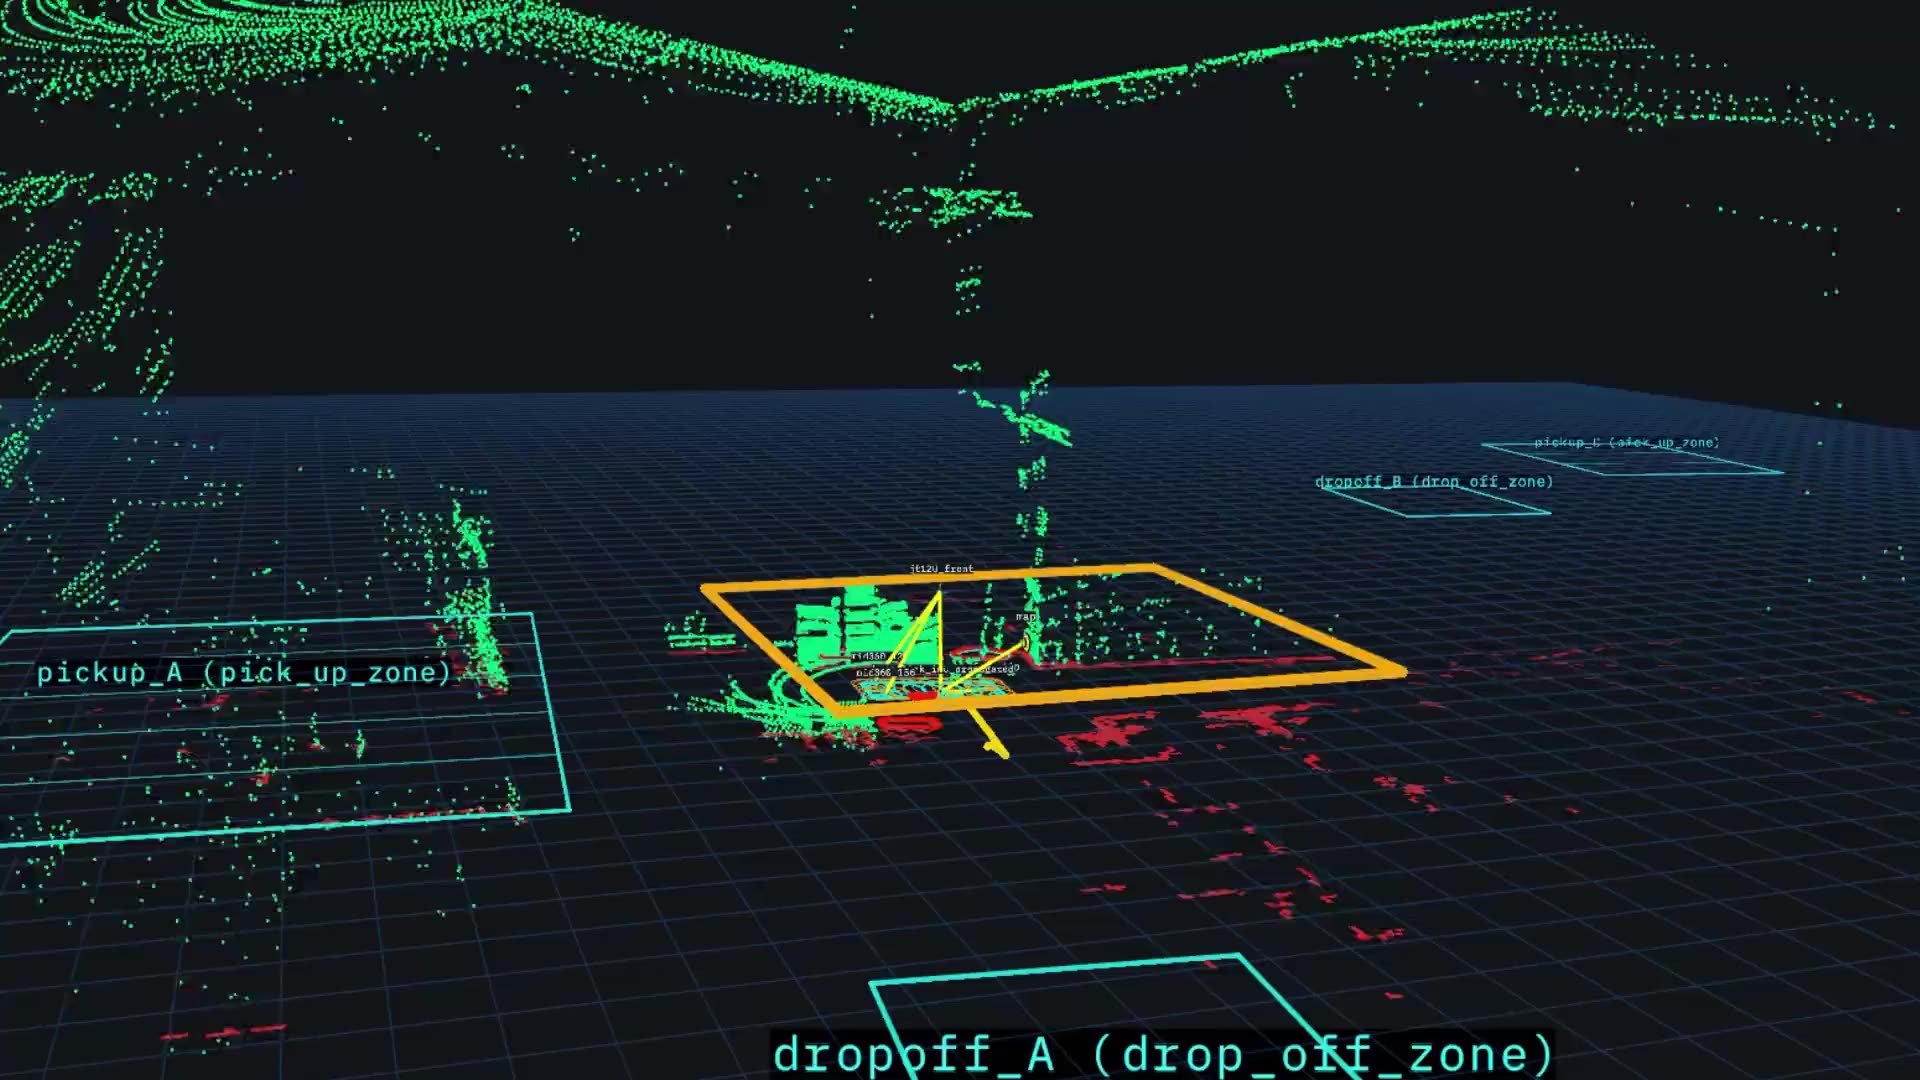
이미 인정받은
세계 1위 기술력
구글 웨이모 공개 시험 세계 1위
자율주행 3D 인지 성능을 겨루는 공개 리더보드에서 선승엽 각자대표가 1위를 기록했습니다. 웨이모가 직접 제출한 모델은 13위였습니다.
Waymo Open Dataset · 3D Semantic Segmentation · 2022실시간 3D 정합 특허 등록 2건
조립 공정률 평가까지 포함해 두 건을 등록했습니다. 여섯 건을 추가로 출원해 심사가 진행되고 있습니다.
제10-2983357호 · 제10-2893463호국내 최초 1mm급 정부 과제 성공 판정
HD현대삼호와 공동으로 개발한 비정형 맞대기 용접이 제3자 검증을 거쳐 판정을 받았습니다.
2026년 3월숫자로 말합니다
데이터는 사내에 보관하며 외부 클라우드로 전송하지 않습니다.
고객사의 언어에
맞추어 드립니다
리옵스 규격에 고객사를 맞추시게 하지 않습니다. 필요한 데이터와 명령을 이미 사용하고 계신 운영체제와 언어로 제공합니다. Windows든 Linux든, 이미 갖고 계신 인식 소프트웨어를 그대로 올리실 수 있습니다.
- 인터페이스 정의서
- SDK와 언어별 클라이언트
- 예제 코드와 모의 서버
- 테스트 도구와 데이터 사전
- 버전 호환 정책