stereo-hero
Stereo Depth
스테레오 카메라만으로
스테레오 카메라만으로
0.5mm 수준의 3D 인식
고가의 3D 센서를 현장에 두지 않습니다.
두 카메라 영상의 시차를 학습한 모델이 작업물의 깊이와 형상을 복원합니다.
방식
배울 때는 정밀 센서로,
배울 때는 정밀 센서로,
현장에서는 카메라만으로
현장 추론에는 스테레오 카메라 영상만 씁니다. 정밀도를 하드웨어가 아니라 소프트웨어에서 가져오는 방식입니다.
코일 작업물 평가 · Alsontech 측정 결과 대비 평균 오차0.5–0.6mm
현장 추론에 쓰는 센서스테레오 카메라
2026년 9월 10일 사내 공유 결과입니다. 「0.5mm 수준」은 이 비교 결과를 가리킵니다.
코일 점군에서 치수 재기
복원
용접 부재의 형상을
용접 부재의 형상을
입체로 되살립니다
스테레오 추론 결과를 자체 라벨링 도구에서 본 실제 화면입니다. 판재의 접합부와 표면 형상을 여러 각도에서 확인할 수 있습니다.
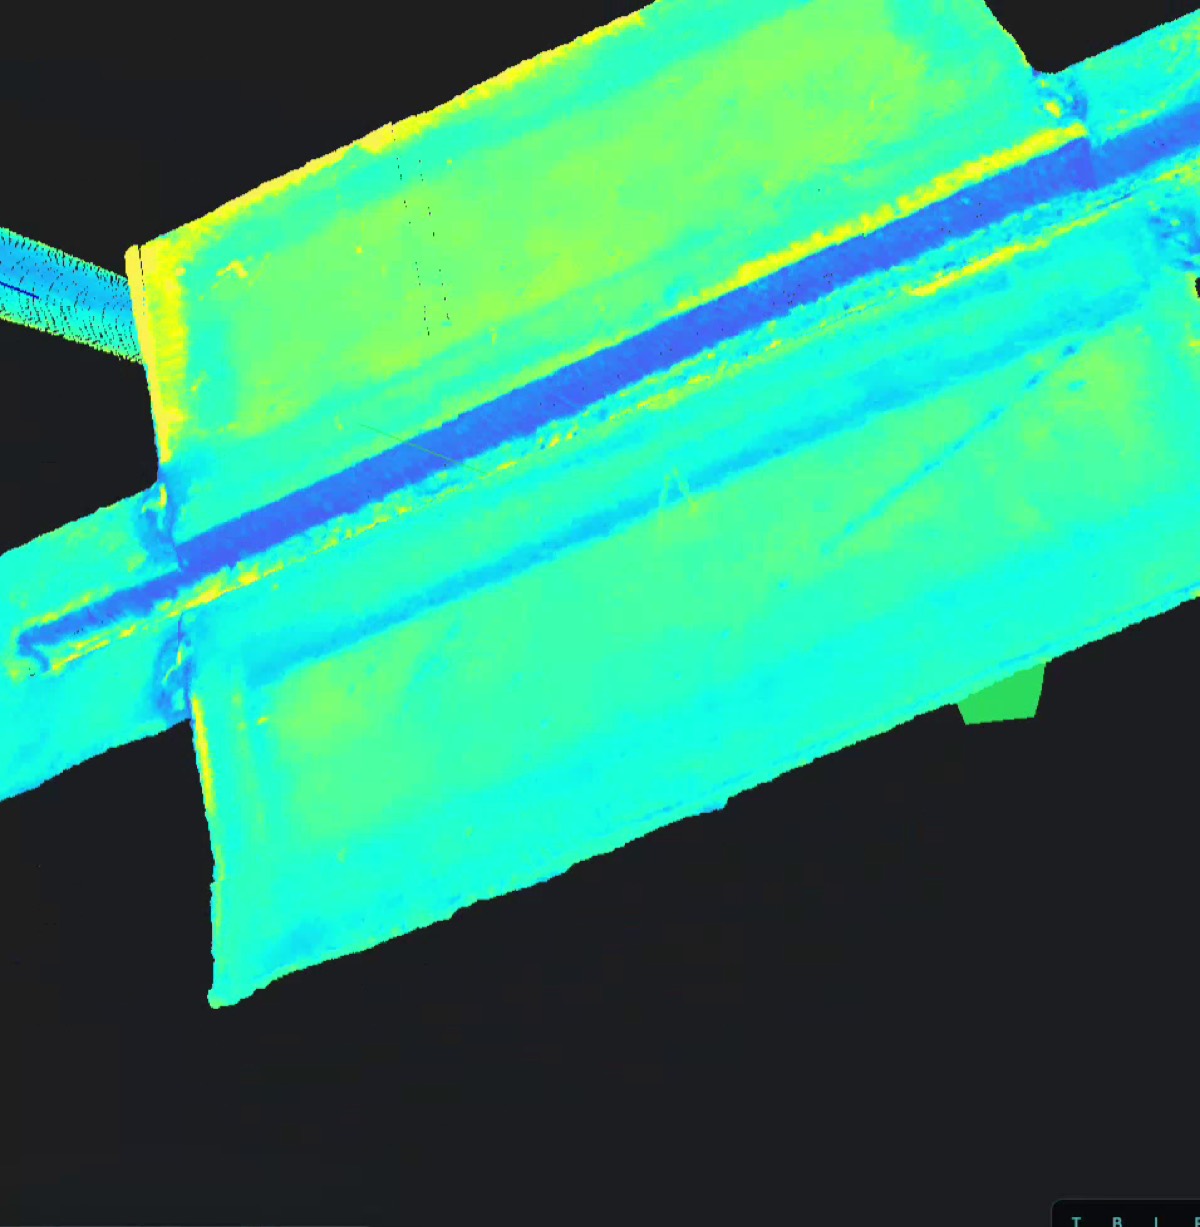

형상 회전 관찰
접합부 확대 관찰
쓰임
정밀 인식에서
정밀 인식에서
로봇 작업까지
- 형상 인식 갭과 단차, 곡면처럼 작업에 필요한 3D 정보를 복원하는 데 씁니다.
- 치수 측정 복원한 형상을 작업물의 치수와 상대 위치를 재는 데 씁니다.
- 로봇 작업 연결 용접 기준점을 잡고 작업물의 위치를 보정하는 데 필요한 입력을 건넵니다.
데이터 흐름 배경